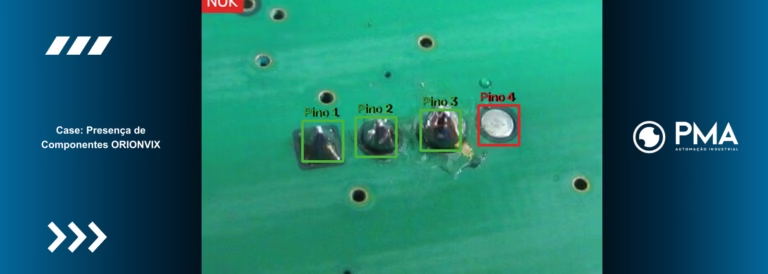
Numa linha de solda, o cordão com poro, falha ou respingo que passa pela inspeção visual só aparece na montagem seguinte, no ensaio do cliente ou em campo. A inspeção de cordão de solda por visão computacional confere cada peça na saída da estação, com o mesmo critério em todos os turnos, e informa o motivo da reprovação.
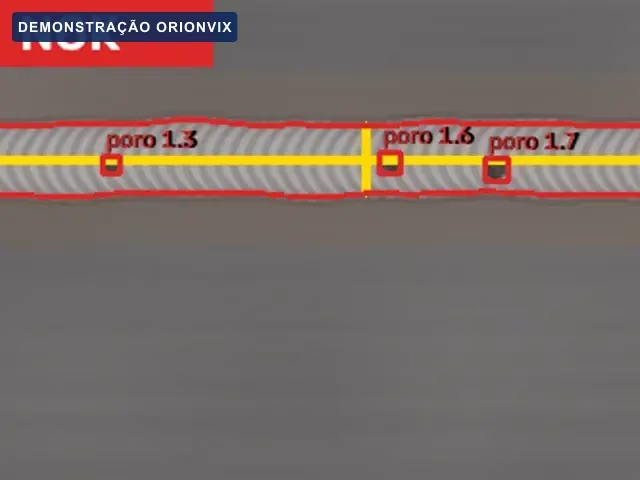
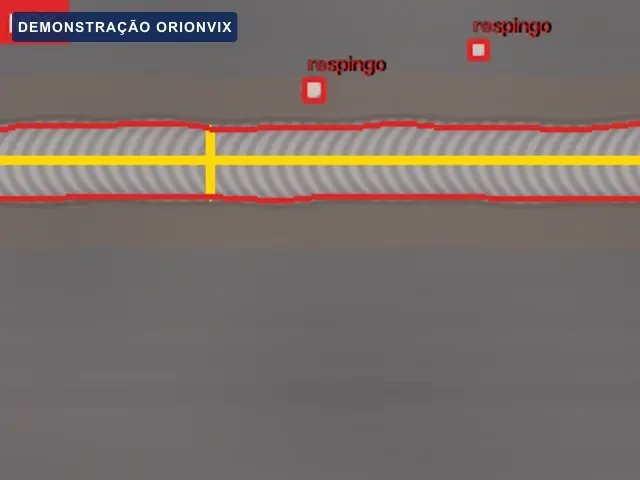
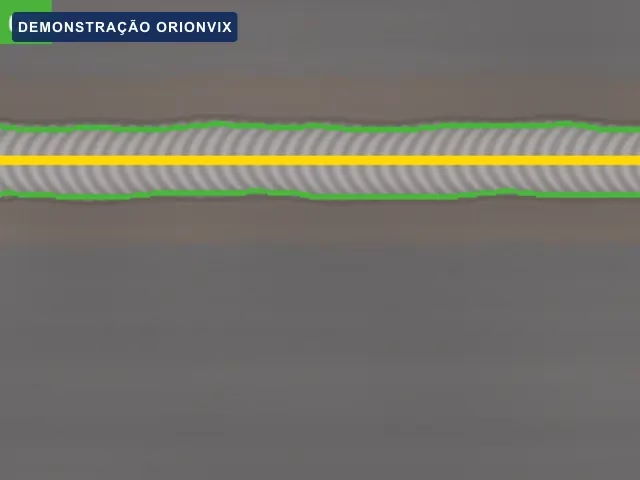
Este case mostra como o ORIONVIX Smart Vision, software de visão computacional desenvolvido pela PMA Automação Industrial, inspeciona o cordão, decide OK ou NOK e envia o resultado ao CLP da célula. As imagens abaixo foram geradas pelo próprio software sobre cenas de demonstração.
O desafio
A inspeção visual de solda depende de quem está no posto e da atenção naquele momento. Em produção seriada, com dezenas de cordões por hora, a peça boa e a ruim passam pela mesma mesa, e o registro do que foi reprovado costuma ficar em papel, quando existe.
Os defeitos que mais escapam são os de superfície: poro, cratera no fim do cordão, respingo na chapa, cordão interrompido, curto, estreito ou desviado da junta. São justamente os defeitos que uma câmera fixa, com iluminação controlada, consegue ver em toda peça.
A solução: inspeção de cordão de solda por visão computacional
- Câmera fixa e iluminação dedicada: a câmera fica sobre a região da junta, depois da tocha ou na mesa de descarga, com iluminação que reduz o reflexo da chapa. A posição e a luz entram no escopo, porque mudam o resultado.
- Ensino com peça boa: a receita é ensinada com um cordão aprovado. O operador marca o caminho da junta e o software aprende largura, posição e aparência do cordão bom.
- Análise do cordão: a cada peça, a ferramenta de solda mede o cordão ao longo da junta e procura lacuna, variação de largura, desvio, respingo, poro e cratera, cada um com o seu limite.
- Resultado ao CLP: OK ou NOK e o motivo seguem por Modbus TCP para o CLP, que decide o que fazer com a peça: segregar, parar a estação ou pedir retrabalho.
- Evidência e histórico: o NOK fica gravado com a imagem marcada, a hora e o motivo, e entra na planilha diária de inspeções.

Por que esta arquitetura
A análise roda num computador ao lado da célula, sem placa de vídeo e sem nuvem. O vídeo não sai da fábrica e a inspeção continua se a internet cair.
A regra de segurança da informação é simples: sem resultado é NOK. Câmera sem imagem, quadro congelado ou inspeção que não terminou nunca aprovam peça, e um bit de vida avisa o CLP se o software parar.
A decisão de rejeitar a peça fica com o CLP, que conhece o ciclo da célula. O software informa, o CLP comanda. Isso mantém a lógica da máquina num lugar só e facilita a validação.
Solda a ponto em foto real
No modo de solda a ponto, a ferramenta aprende as marcas de eletrodo da peça boa e confere, em cada peça, se cada ponto existe, está na posição e tem o diâmetro dentro da tolerância. A imagem abaixo é uma foto real de um painel soldado por resistência, de acervo público: o ORIONVIX encontrou as cinco marcas nas duas áreas de inspeção.

O cordão contínuo pede mais da iluminação. Numa foto real de cordão enferrujado, sem luz controlada, o software recusou o ensino porque o cordão não se separava da chapa, e disse o motivo. É esse o comportamento esperado: a ferramenta não aceita aprender o que não consegue inspecionar, e a iluminação da célula entra no escopo por isso.
Engenharia envolvida
- Avaliação do posto: peça, cadência, posição possível da câmera e iluminação.
- Cálculo de resolução: menor defeito que precisa ser visto e campo de visão necessário.
- Montagem da câmera, iluminação e computador industrial junto à célula.
- Receita por produto, com troca comandada pelo CLP quando a célula solda mais de uma peça.
- Integração com CLP por Modbus TCP e, quando necessário, com o robô por socket TCP.
- Prova de conceito, modo sombra em paralelo ao inspetor e treinamento da equipe.
Números da engenharia
Na validação do software, a ferramenta de solda foi testada em cena sintética com 10 tipos de defeito de cordão, 240 peças para cada defeito e 8 condições de imagem (luz mais forte, mais fraca e desigual, ruído, desfoque, peça deslocada e tudo combinado). O resultado foi zero falso OK, isto é, nenhuma peça com defeito aprovada.
A integração com CLP foi medida em bancada: 55,9 ms em média do gatilho ao resultado no CLP, em 2.000 ciclos, com o CLP simulado no mesmo computador.
Os números acima foram medidos em cena sintética e em bancada, não numa linha de cliente. O desempenho em cada operação depende da peça, da câmera, da luz e do processo, e é confirmado no piloto.
Segurança e conformidade
A visão computacional complementa o controle de qualidade da solda e não o substitui por inteiro. Ela vê a superfície: falta de fusão, trinca interna e falta de penetração continuam exigindo ensaio, como ultrassom, líquido penetrante ou macrografia, conforme a especificação da peça.
A inspeção também não é função de segurança da máquina. As proteções da célula, conforme a NR-12, continuam com cortina de luz, intertravamento e relé de segurança.
Parceiros tecnológicos da solução
- ORIONVIX Smart Vision: software de visão computacional da PMA.
- CLPs Siemens, Schneider, Rockwell, WEG, Delta e Altus: recebem OK, NOK e motivo por Modbus TCP.
- Câmeras IP compatíveis ONVIF ou câmera industrial: imagem do cordão, definida na avaliação do posto.
Aplicações semelhantes
A mesma ferramenta atende soldagem MIG/MAG em estruturas, chassis, suportes e componentes automotivos, solda a ponto (presença e posição dos pontos) e cordões feitos por robô ou por soldador. Em células robotizadas de solda a arco, a câmera pode conferir a peça logo depois do ciclo, antes de o operador descarregar a mesa. Veja outras aplicações em sistemas de visão e inspeção.
Perguntas frequentes
A visão computacional detecta defeito interno na solda?
Não. A câmera vê a superfície do cordão: poro aberto, respingo, cratera, lacuna e variação de largura. Defeito interno, como falta de fusão ou trinca, continua exigindo ensaio não destrutivo.
Preciso de uma câmera para cada cordão?
Depende da peça. Uma câmera cobre todos os cordões que aparecem no mesmo campo de visão com a resolução necessária. Cordões em faces diferentes podem pedir mais câmeras ou a peça apresentada pelo robô em posições sucessivas.
Como o sistema aprende o que é um cordão bom?
A receita é ensinada com uma peça aprovada. Os limites de cada defeito são ajustados na prova de conceito, com peças boas e ruins do processo, e confirmados no modo sombra antes de a inspeção atuar na linha.
Funciona em célula robotizada que já existe?
Sim, na maioria dos casos. A câmera é instalada junto à célula e o resultado entra no CLP existente por Modbus TCP. A avaliação do posto mostra se há espaço para a câmera e controle de luz suficiente.
Tem uma aplicação parecida na sua fábrica?
Os engenheiros da PMA avaliam o seu processo e desenvolvem a solução sob medida, do estudo de viabilidade ao start-up.