Terminal que não entrou no conector, bucha que faltou na bandeja, clipe esquecido na montagem: o componente ausente é o defeito mais simples de descrever e um dos mais caros de deixar passar, porque só aparece no teste final ou no cliente. A inspeção de presença de componentes por visão computacional confere posição por posição, em toda peça, antes de ela seguir na linha.
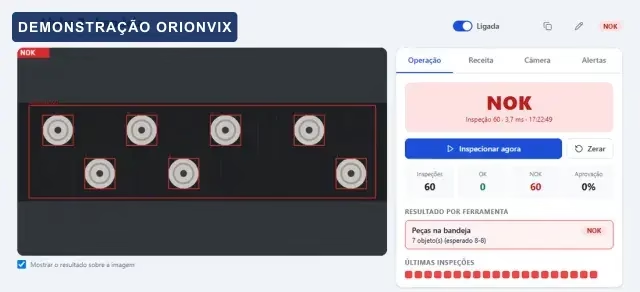
Este case mostra como o ORIONVIX Smart Vision, software de visão computacional da PMA Automação Industrial, é ensinado com uma peça boa e passa a reprovar a peça incompleta dizendo qual posição falhou. As imagens foram geradas pelo próprio software sobre cenas de demonstração.
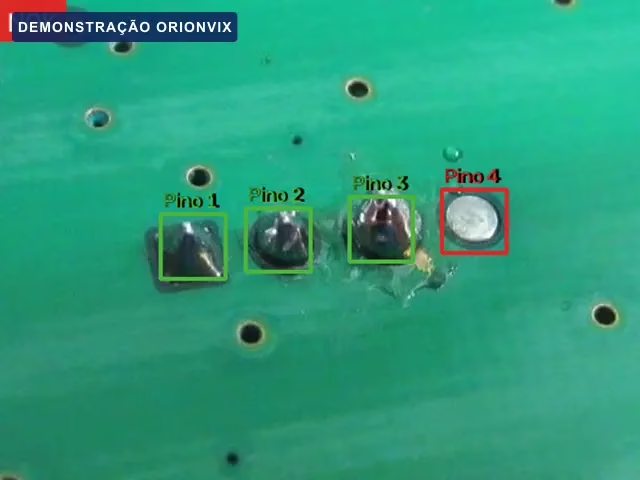
A imagem acima é uma foto real, de uso livre, de uma placa de roteador: o conector de quatro pinos foi soldado à mão e um dos pinos ficou sem solda. O software encontrou a falha sozinho, com uma área de inspeção por pino. Nas demais imagens, cenas de demonstração e fotos reais mostram outras variações da mesma ferramenta.
O desafio
Em montagem manual ou semiautomática, a conferência de presença costuma ficar com o próprio montador ou com um inspetor no fim da linha. Com cadência alta e peças parecidas, o olho se acostuma ao conjunto completo e deixa passar a posição vazia.
O problema cresce quando o produto tem muitas posições iguais, como conectores, bandejas, kits e placas, ou quando a mesma linha monta variantes com quantidades diferentes.
A solução: inspeção de presença de componentes por visão computacional
- Câmera sobre o posto: a câmera fica fixa sobre a peça, no posto de montagem ou na saída da estação, com iluminação que mantém o contraste entre o componente e o fundo.
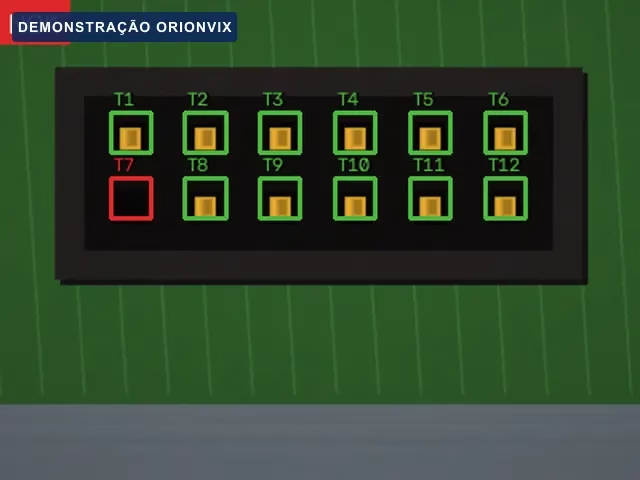
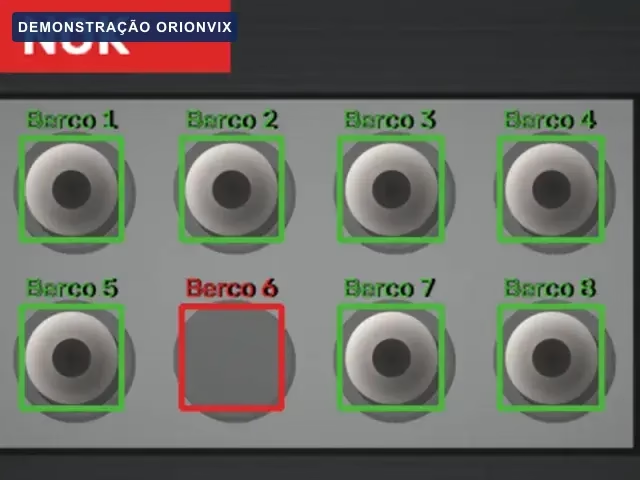
- Uma área por posição: na receita, cada posição recebe a sua área de inspeção, com nome próprio: terminal 1 a 12, berço 1 a 8. É esse nome que aparece no motivo do NOK.
- Ensino com peça completa: a receita aprende com uma peça boa quanto da área o componente ocupa. A posição fora da faixa é reprovada.
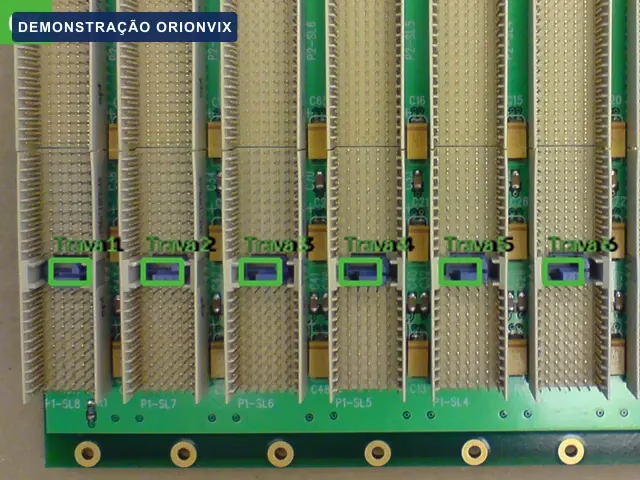
- Cor, quando o tom da peça não se destaca: componente de tom intermediário, como a trava azul de um conector sobre a placa verde, é conferido pela cor, sem ensino.
- Quantidade, quando a posição não importa: para kits e bandejas soltas, a ferramenta de contagem confere a quantidade de objetos contra a esperada.
- Resultado ao CLP e ao operador: OK ou NOK e a posição faltante seguem ao CLP por Modbus TCP, e a tela de operação mostra a imagem com a marcação.
Por que esta arquitetura
Presença e ausência se resolvem com visão clássica, ensinada com uma peça boa, sem treinar um modelo de inteligência artificial com centenas de imagens de defeito. A receita fica pronta em pouco tempo e é fácil de ajustar quando o produto muda.
Uma área por posição, e não uma comparação da peça inteira, faz o motivo do NOK apontar a posição exata. O montador corrige a peça sem procurar o que falta.
Sem resultado é NOK: câmera sem imagem ou inspeção incompleta nunca aprovam peça.
Engenharia envolvida
- Avaliação do posto: peça, variantes, cadência e onde a câmera pode ficar sem atrapalhar o operador.
- Iluminação dedicada, quando a luz do ambiente varia ao longo do dia.
- Receita por variante de produto, com troca comandada pelo CLP.
- Integração com CLP por Modbus TCP, com a rejeição temporizada pelo CLP em esteira.
- Prova de conceito com peças boas e incompletas do processo, modo sombra e treinamento.
Números da engenharia
A integração com o CLP foi medida em bancada no laboratório da PMA: 55,9 ms em média do gatilho ao resultado no CLP por Modbus TCP, com percentil 95 de 75,0 ms em 2.000 ciclos e nenhum tempo esgotado.
Medição em bancada, com o CLP simulado no mesmo computador, não numa linha de cliente. O desempenho em cada operação depende da peça, da câmera e da luz, e é confirmado no piloto.
Segurança e conformidade
A inspeção de presença é controle de qualidade. Ela não é função de segurança da máquina e não substitui as proteções exigidas pela NR-12. Rostos que apareçam na imagem são desfocados antes de a evidência ser gravada.
Parceiros tecnológicos da solução
- ORIONVIX Smart Vision: software de visão computacional da PMA.
- CLPs Siemens, Schneider, Rockwell, WEG, Delta e Altus: recebem OK, NOK e posição faltante por Modbus TCP.
- Câmeras IP compatíveis ONVIF, webcam USB ou câmera industrial, conforme a resolução necessária.
Aplicações semelhantes
A mesma lógica atende chicotes e conectores automotivos, montagem de placas eletrônicas, kits de peças para a linha, bandejas de alimentação de robô, tampas e lacres em embalagem, parafusos e clipes em subconjuntos. Junto de uma célula com sistema de visão, a câmera confere a peça antes de o robô pegar. Conheça a plataforma em engenharia de software e visão computacional.
Perguntas frequentes
Preciso de muitas imagens de defeito para ensinar o sistema?
Não para presença e ausência. A receita é ensinada com uma peça boa, e as peças incompletas da prova de conceito servem para confirmar os limites de cada posição.
O sistema diz qual componente está faltando?
Sim. Cada posição tem nome na receita, e o motivo do NOK traz esse nome, na tela, no histórico com a imagem e no registro enviado ao CLP.
Funciona quando a linha monta variantes diferentes?
Sim. Cada variante tem a sua receita, e o CLP comanda a troca quando o produto muda, sem o operador escolher na tela.
E se a peça chegar fora de posição?
A ferramenta de localização por padrão encontra a peça e corrige a posição das áreas de inspeção. Quando a variação é grande, a avaliação do posto indica um batente ou berço para apresentar a peça sempre no mesmo lugar.
Tem uma aplicação parecida na sua fábrica?
Os engenheiros da PMA avaliam o seu processo e desenvolvem a solução sob medida, do estudo de viabilidade ao start-up.