Manuseio de Materiais com Robô Colaborativo
Manuseio de materiais com robô colaborativo
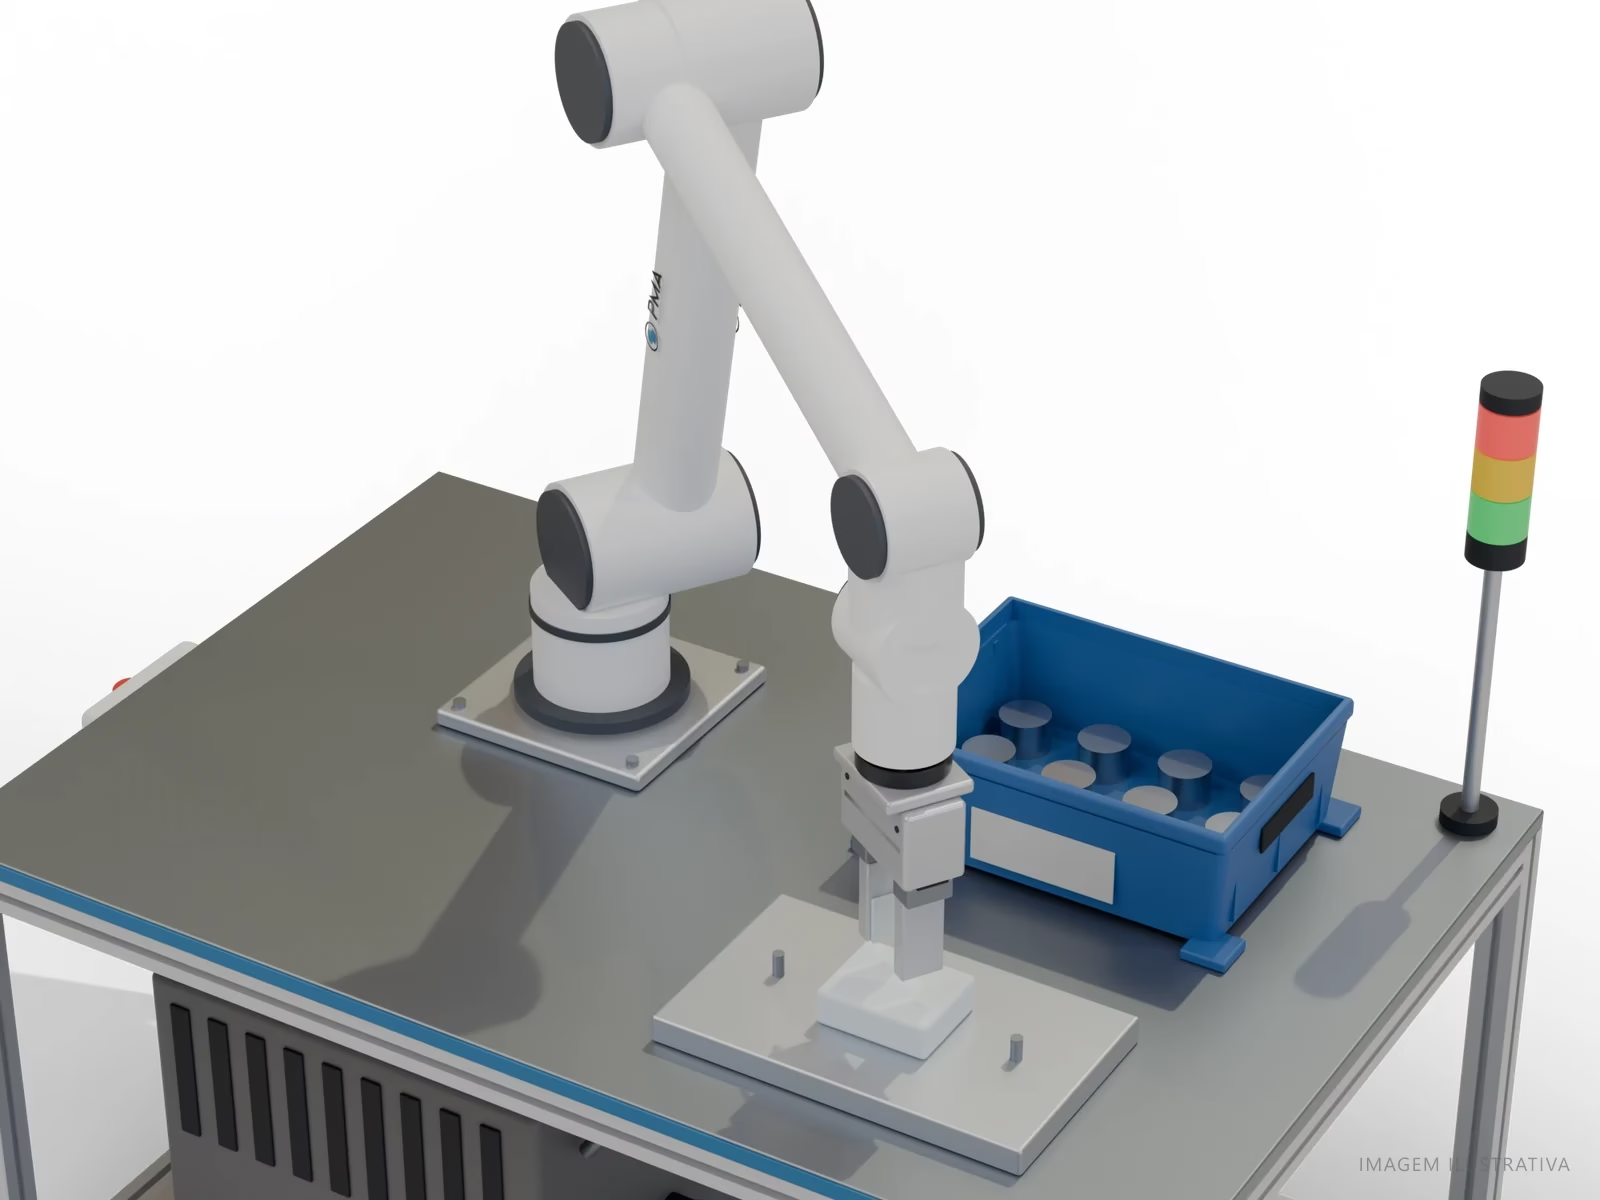
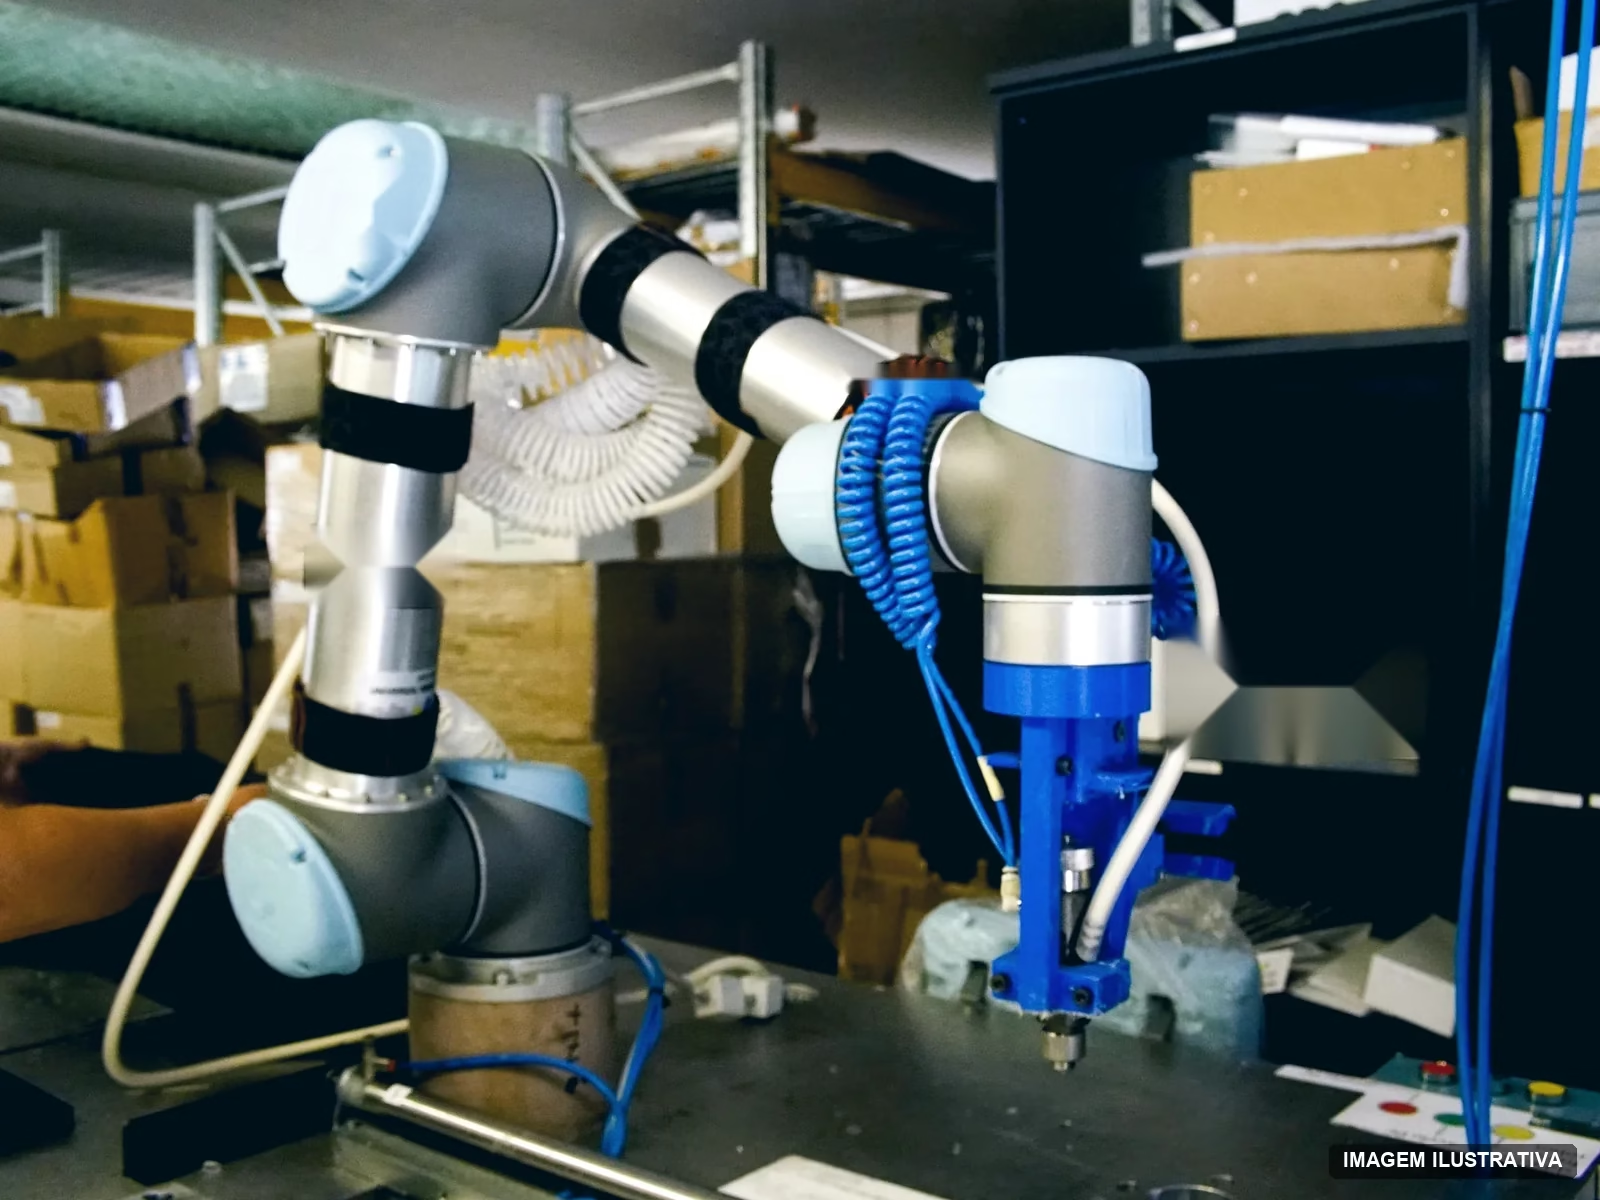
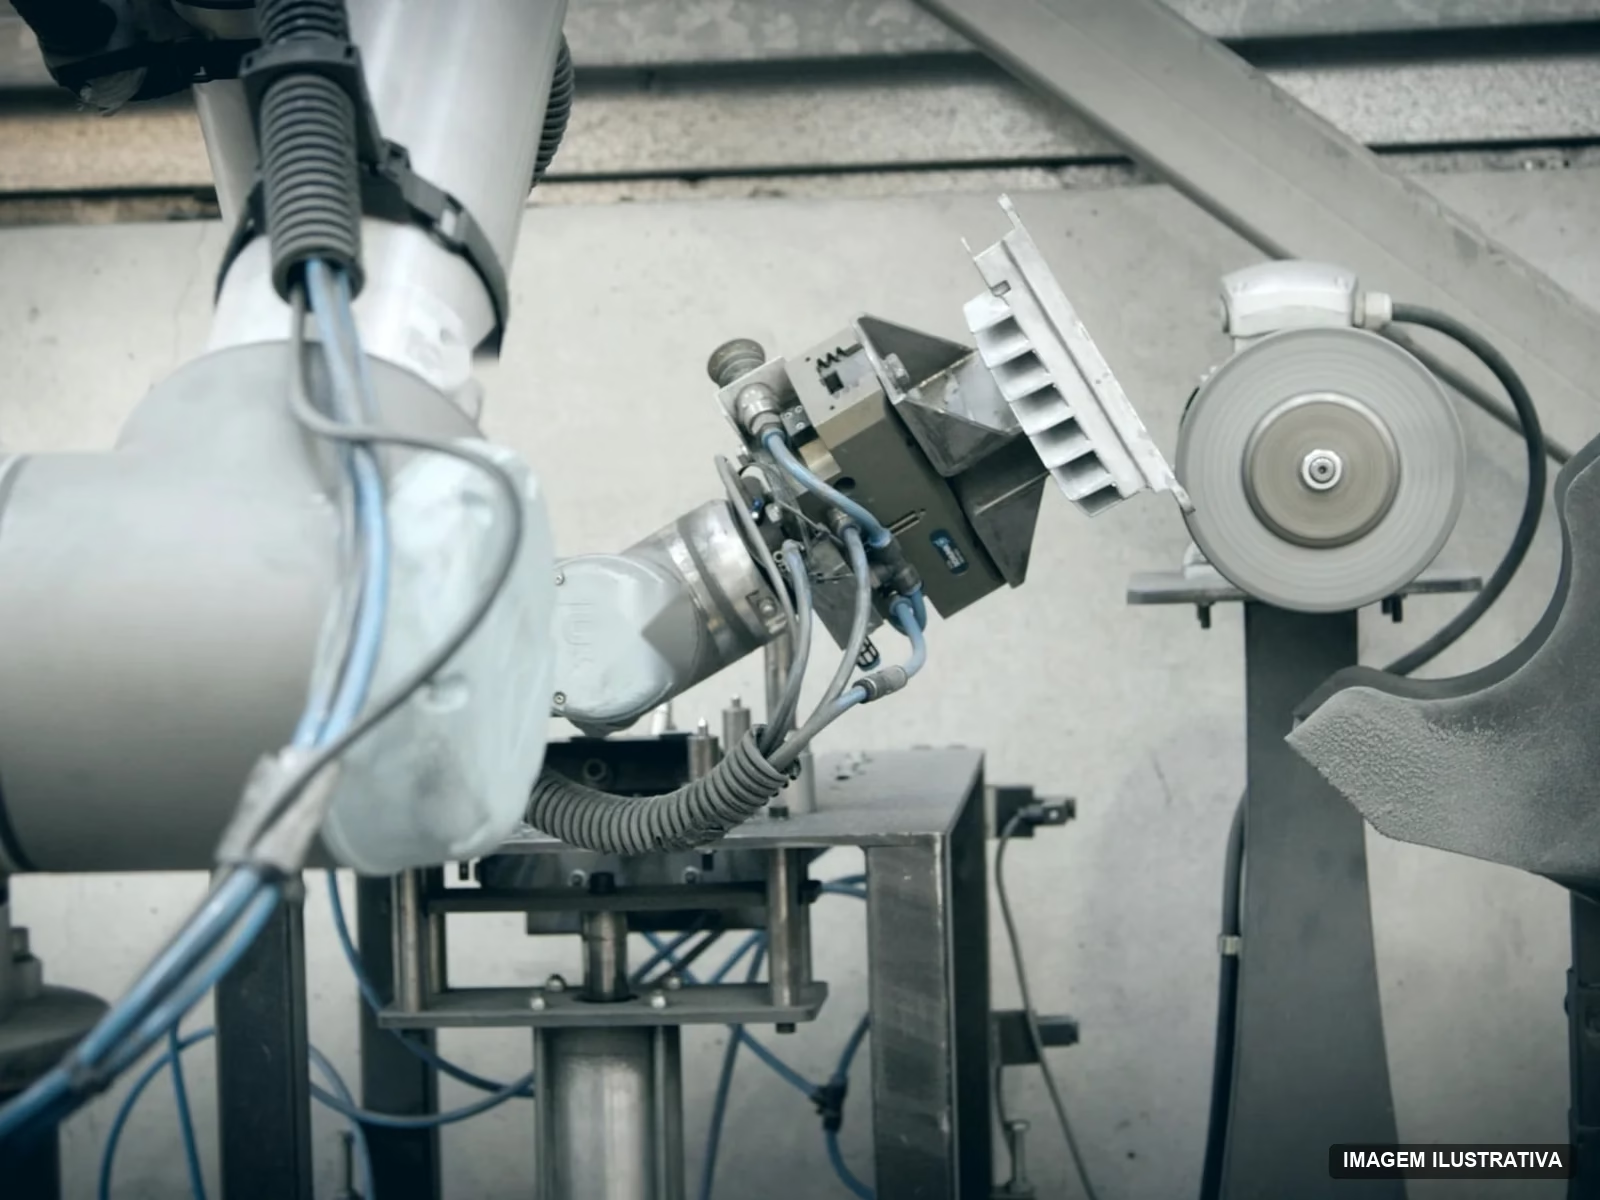
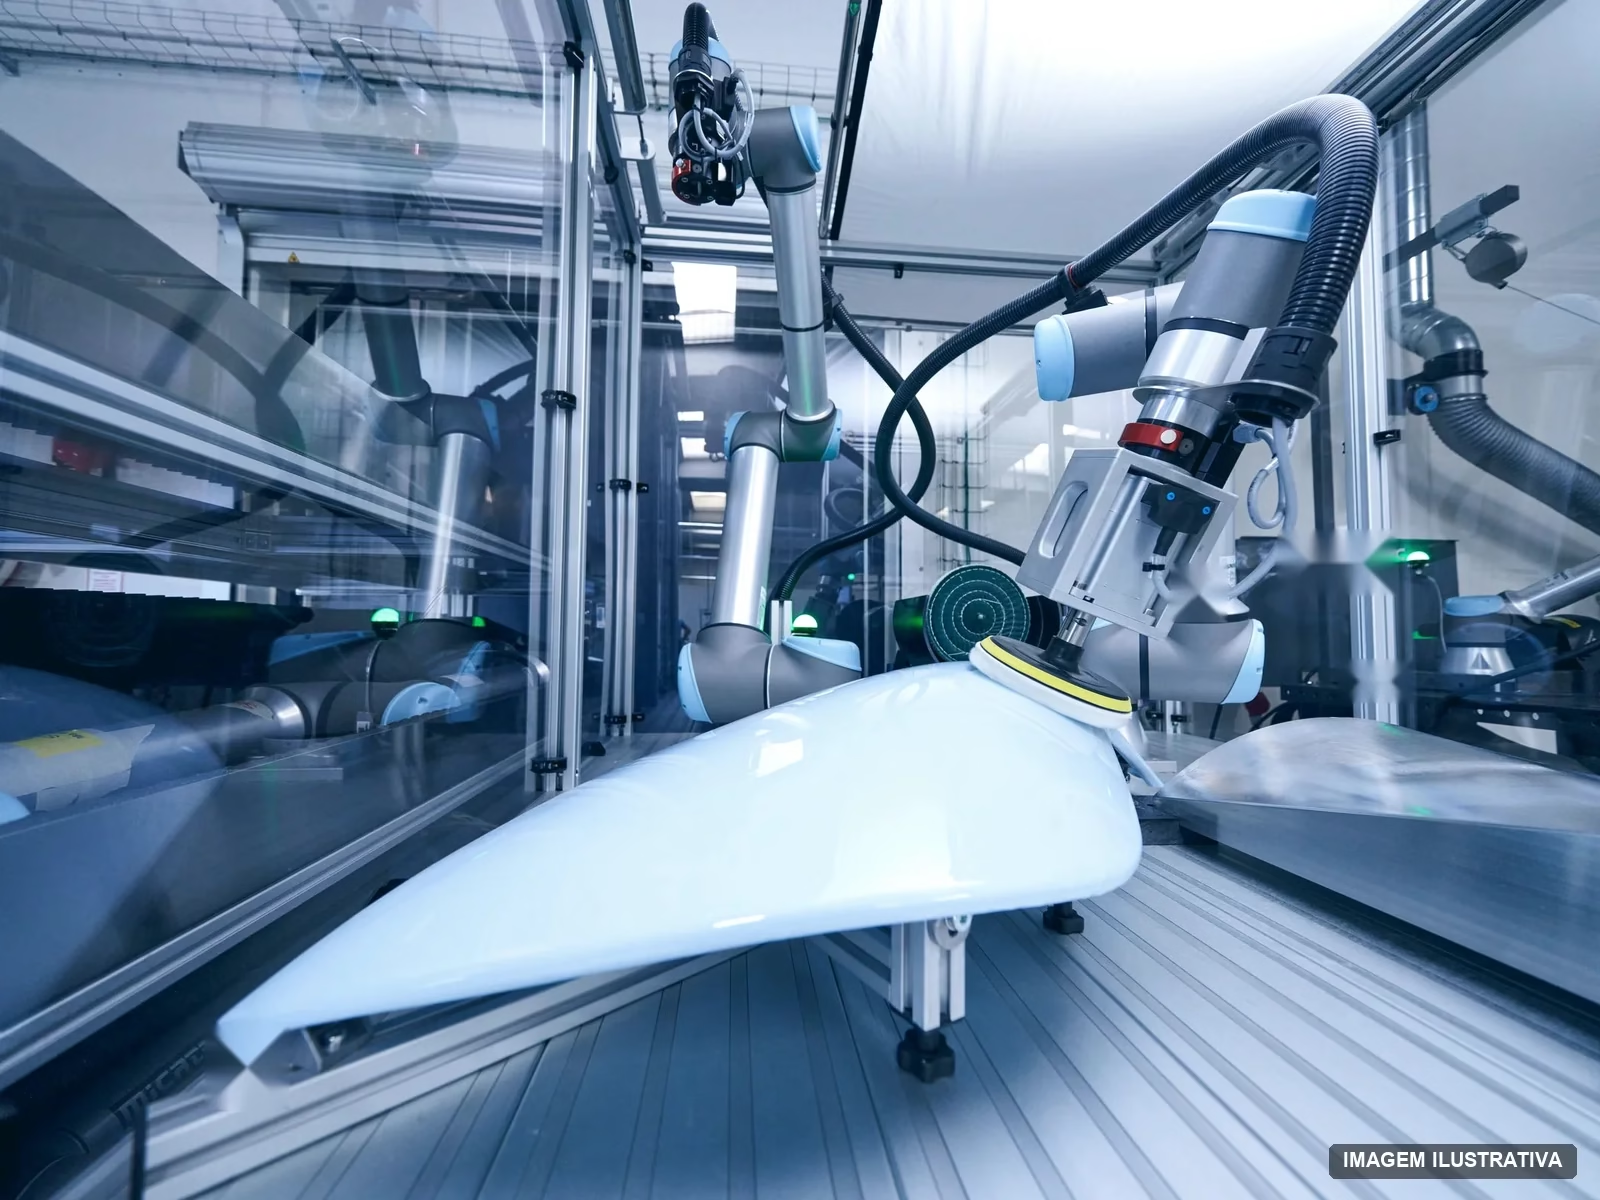
Pegar, posicionar, embalar e transferir peças é a aplicação mais comum de robôs colaborativos. O cobot trabalha ao lado das pessoas em espaço reduzido, sem grandes alterações de layout, e assume as tarefas repetitivas que geram fadiga e erro. Com visão, ele também pega peças em posição variável.
O que costuma dar errado na operação manual
- Tarefa repetitiva com alto índice de lesão por esforço.
- Gargalo entre dois processos da linha.
- Peça colocada fora de posição na etapa seguinte.
- Pouco espaço para uma célula robotizada convencional.
Onde aplicamos
- Embalagem primária e secundária
- Transferência entre esteiras e postos de trabalho
- Alimentação de máquinas e de linhas de montagem
- Separação e classificação de peças
O que a PMA entrega
- Garra por ventosa, paralela, adaptativa ou magnética, conforme a peça
- Visão para localizar peça em posição aleatória
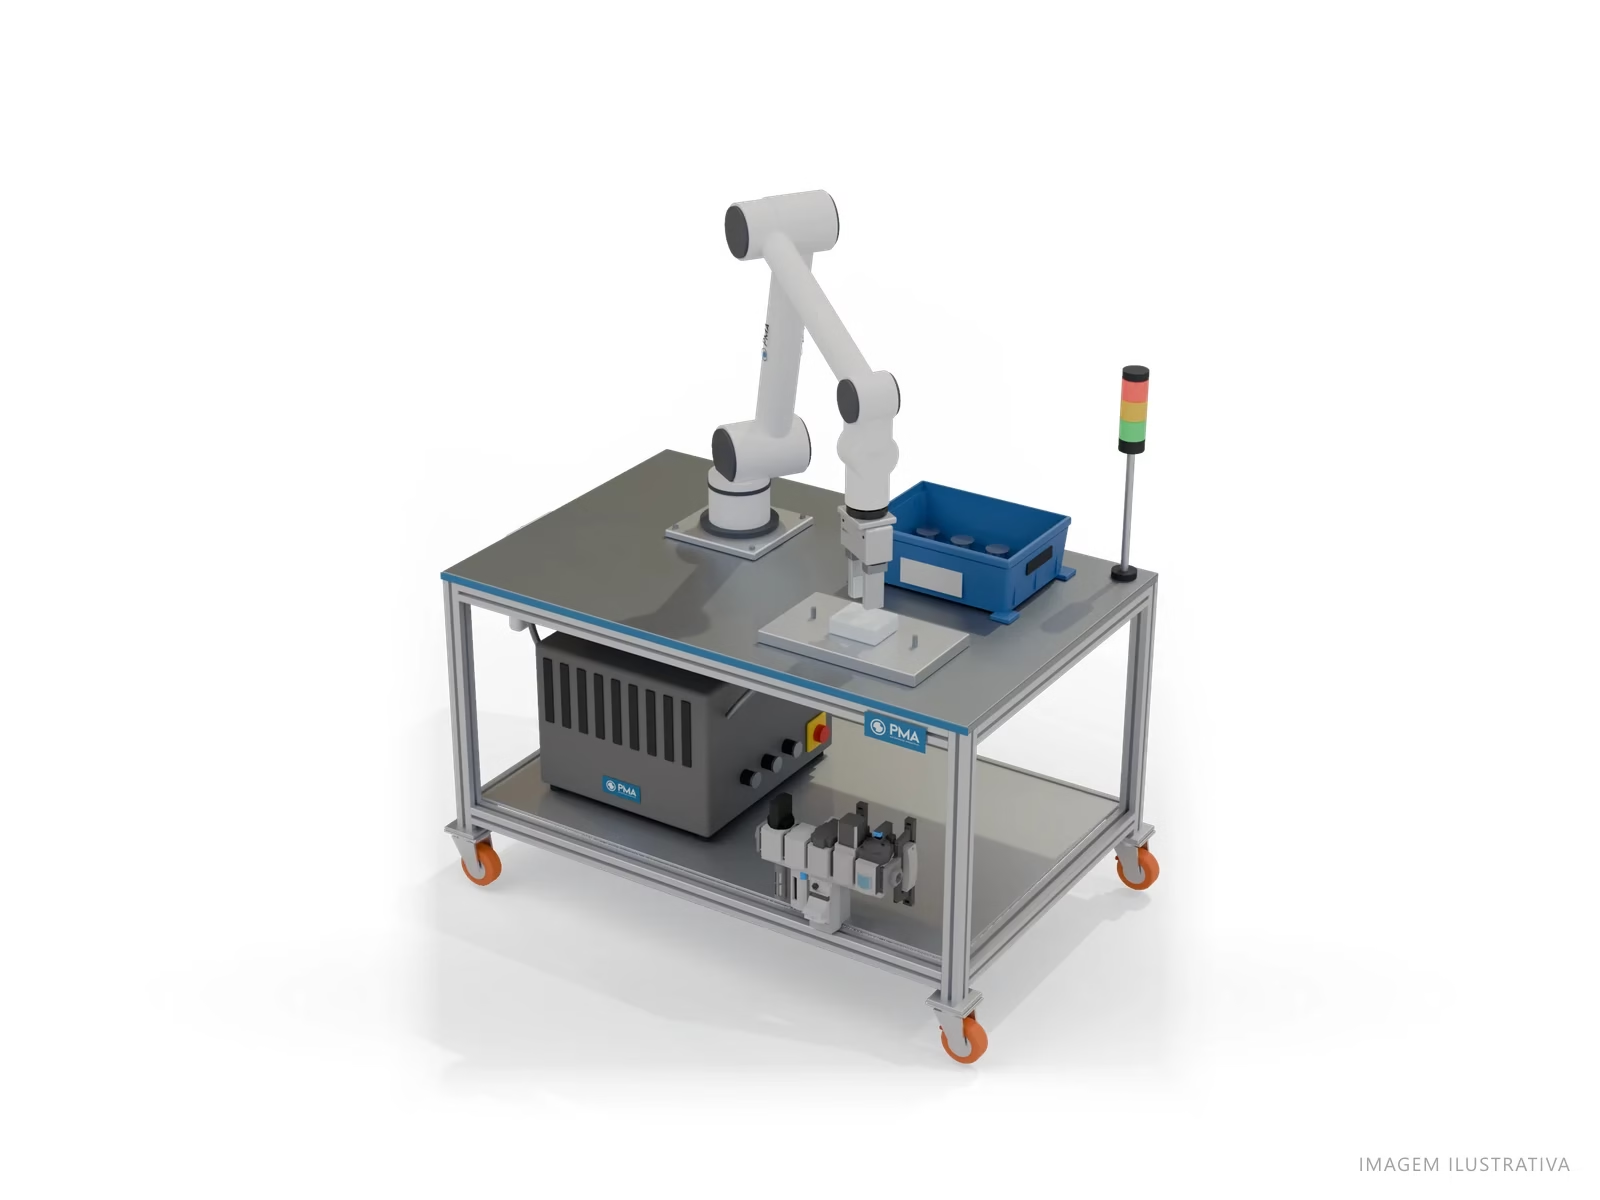
- Bancada ou base móvel, com controlador e preparação de ar integrados
- Integração com esteiras, alimentadores e máquinas vizinhas
- Troca rápida de garra para famílias de peças
Projeto mecânico, elétrico e de controle, apreciação de risco NR-12, documentação, ART, treinamento e suporte da engenharia que fez o projeto.
Manuseio de materiais em 3D e realidade aumentada
Gire, aproxime e veja cada componente da estação. No celular, posicione o equipamento em tamanho real no seu piso e avalie espaço e acesso antes de comprar.
No celular, posicione o equipamento em tamanho real no seu piso. No Meta Quest, entre na célula em realidade virtual ou mista.
Segurança da aplicação
- O robô colaborativo limita força e velocidade, mas a aplicação é que define o risco: a ferramenta, a peça e o lugar onde ela está.
- Cada projeto tem apreciação de risco conforme a NR-12 e as normas ISO 10218 e ISO/TS 15066, com os limites de força e pressão por região do corpo.
- Quando a ferramenta exige, usamos scanner de área, redução de velocidade por zona ou proteção física, e a ART do responsável técnico.
Perguntas frequentes
Com visão 3D, sim, para muitos tipos de peça. Avaliamos com amostras reais e, quando a pega não é confiável, propomos alimentador ou magazine.
Os modelos de mercado vão de poucos quilos a cerca de 30 kg. A garra entra na conta: escolhemos o robô pela carga somada à garra e pelo alcance necessário.
Sim. Em bancada ou base móvel, o cobot muda de posto com reconfiguração simples.
Outras aplicações de robôs colaborativos
Dispensação
Cordão de cola, selante e vedante com vazão e trajetória constantes, peça após peça.
Remoção de material
Rebarbação, desbaste, chanfro e furação leve com força e trajetória controladas.
Inspeção de qualidade
Câmera, sensor ou apalpador levados a cada ponto da peça, com registro por peça.
Soldagem a arco
Solda MIG/MAG e TIG em lotes pequenos e médios, programada pelo próprio soldador.
Operação de máquinas
Carga e descarga de tornos, centros de usinagem, injetoras e prensas, inclusive fora do turno.
Montagem
Aparafusamento, inserção, encaixe e prensagem com precisão e registro por peça.
Paletização
Fim de linha compacto, com dois pallets e troca sem parar a produção.
Lixamento e polimento
Acabamento uniforme com força de contato controlada e troca automática de lixa.
Conheça nossos serviços da divisão Robótica
CONTATO
Conte a aplicação que você quer automatizar
Peça, processo, cadência e prazo. Um engenheiro da PMA analisa e retorna com a solução recomendada.