Operação de Máquinas com Robô Colaborativo
Operação de máquinas com robô colaborativo
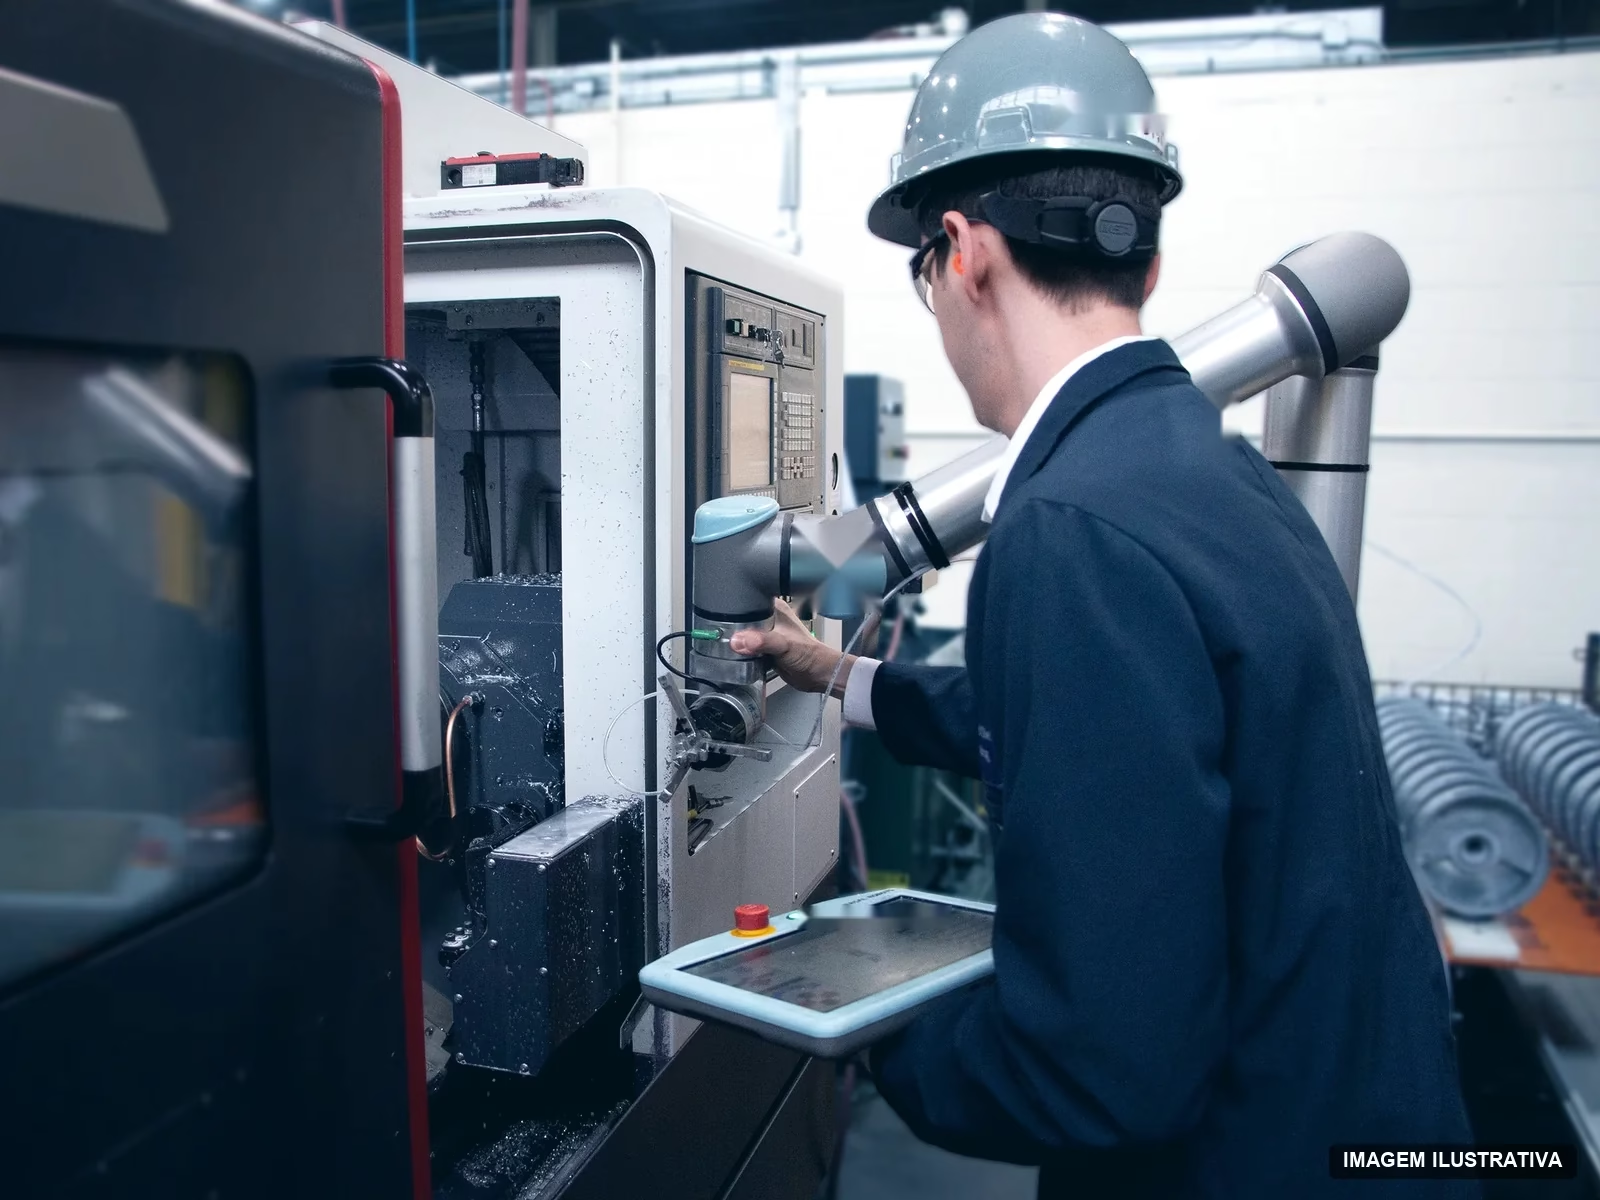
Um operador parado na frente de um torno ou centro de usinagem esperando o ciclo terminar é um custo alto. O robô colaborativo carrega e descarrega a máquina, abre e fecha a porta, sopra a peça e alimenta o próximo ciclo. A máquina passa a trabalhar no almoço, na troca de turno e na madrugada, com a mesma pessoa cuidando de mais de um equipamento.
O que costuma dar errado na operação manual
- Máquina parada na troca de turno, no almoço e à noite.
- Operador dedicado a carregar uma única máquina.
- Erro de fixação que quebra ferramenta e gera refugo.
- Esforço repetitivo e risco de corte na manipulação.
Onde aplicamos
- Tornos e centros de usinagem CNC
- Injetoras de plástico e prensas
- Retíficas, lavadoras e máquinas de medição
- Gravação a laser e marcação
O que a PMA entrega
- Garra simples ou dupla, projetada para a peça bruta e para a usinada
- Mesa ou gaveta de peças com referência, para horas de autonomia
- Comunicação com o CNC: porta automática, placa, início de ciclo
- Sopro, limpeza e virada de peça entre operações
- Robô em base móvel para atender mais de uma máquina
Projeto mecânico, elétrico e de controle, apreciação de risco NR-12, documentação, ART, treinamento e suporte da engenharia que fez o projeto.
Segurança da aplicação
- O robô colaborativo limita força e velocidade, mas a aplicação é que define o risco: a ferramenta, a peça e o lugar onde ela está.
- Cada projeto tem apreciação de risco conforme a NR-12 e as normas ISO 10218 e ISO/TS 15066, com os limites de força e pressão por região do corpo.
- Quando a ferramenta exige, usamos scanner de área, redução de velocidade por zona ou proteção física, e a ART do responsável técnico.
Perguntas frequentes
Na maioria dos casos, sim. Avaliamos o comando, a porta e a fixação; quando não há sinais disponíveis, instalamos o que falta, como porta pneumática e placa automática.
Depende da quantidade de peças que a mesa ou o magazine comporta e do tempo de ciclo da máquina. Esse dimensionamento faz parte do estudo.
Sim, quando os ciclos permitem. O robô pode ficar entre duas máquinas ou em base móvel que muda de posição.
Outras aplicações de robôs colaborativos
Dispensação
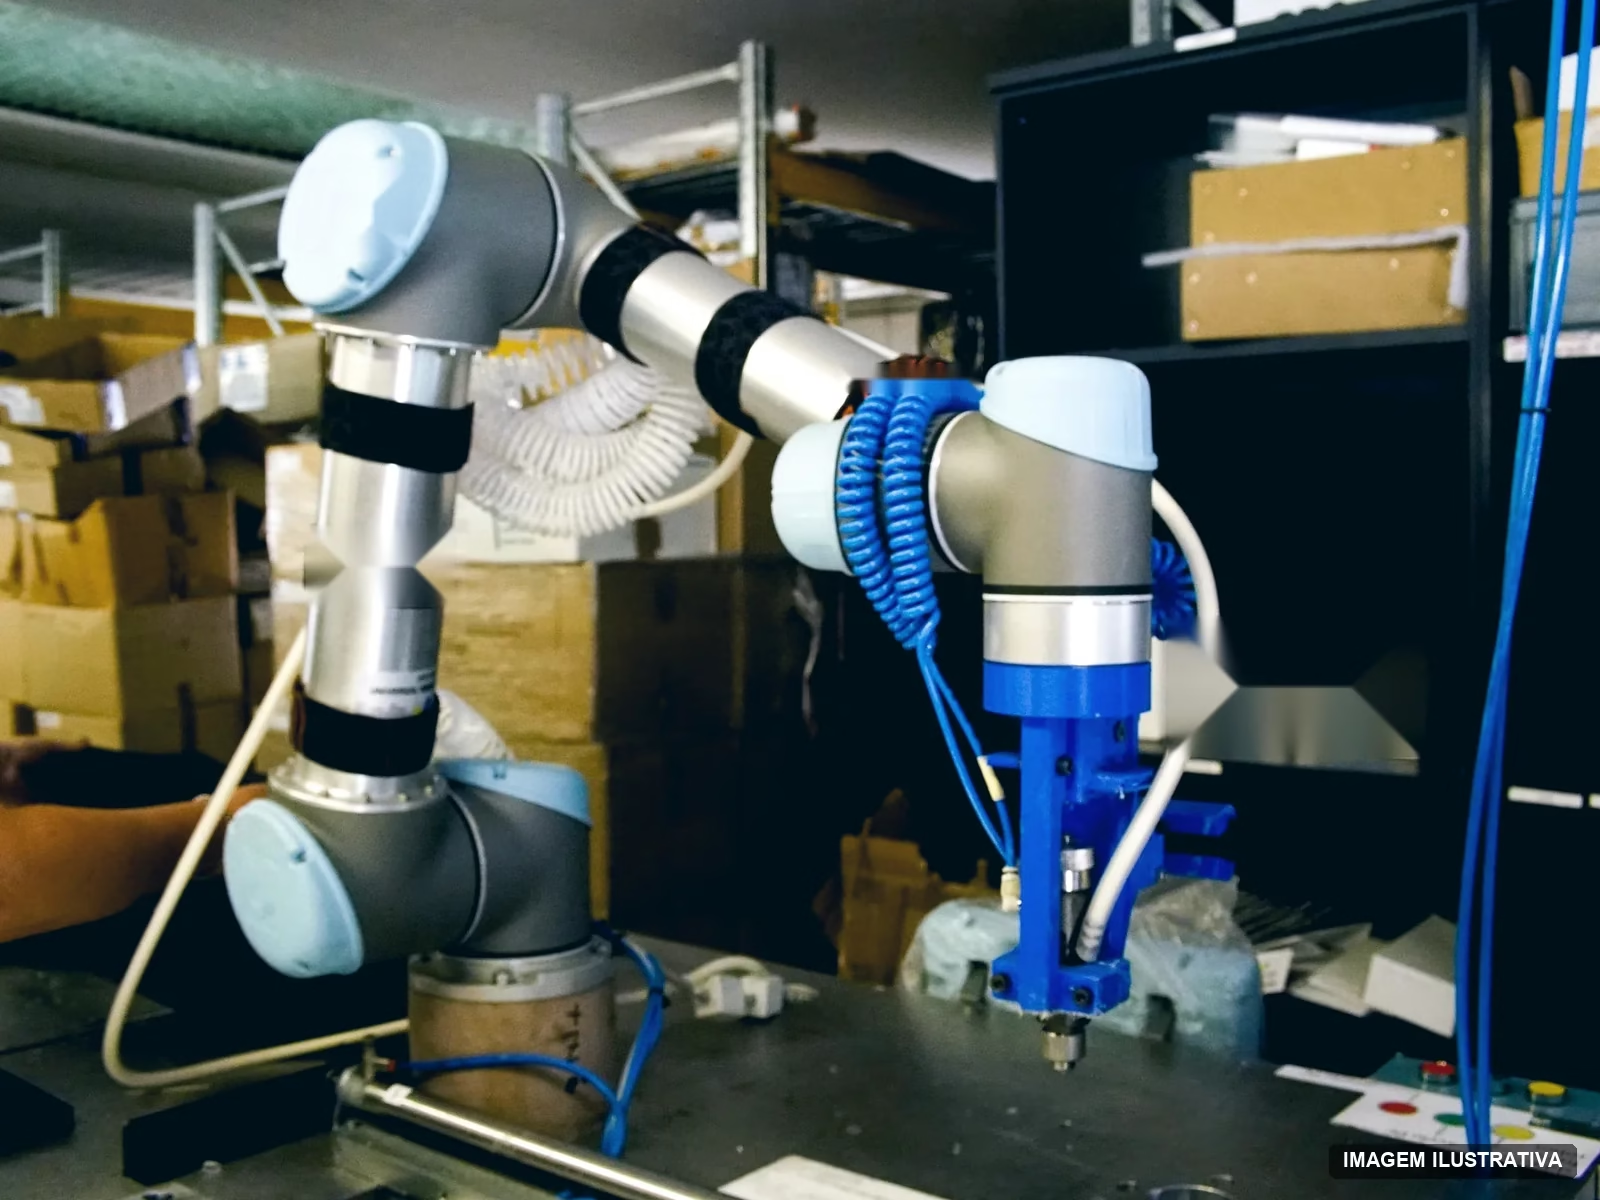
Cordão de cola, selante e vedante com vazão e trajetória constantes, peça após peça.
Remoção de material
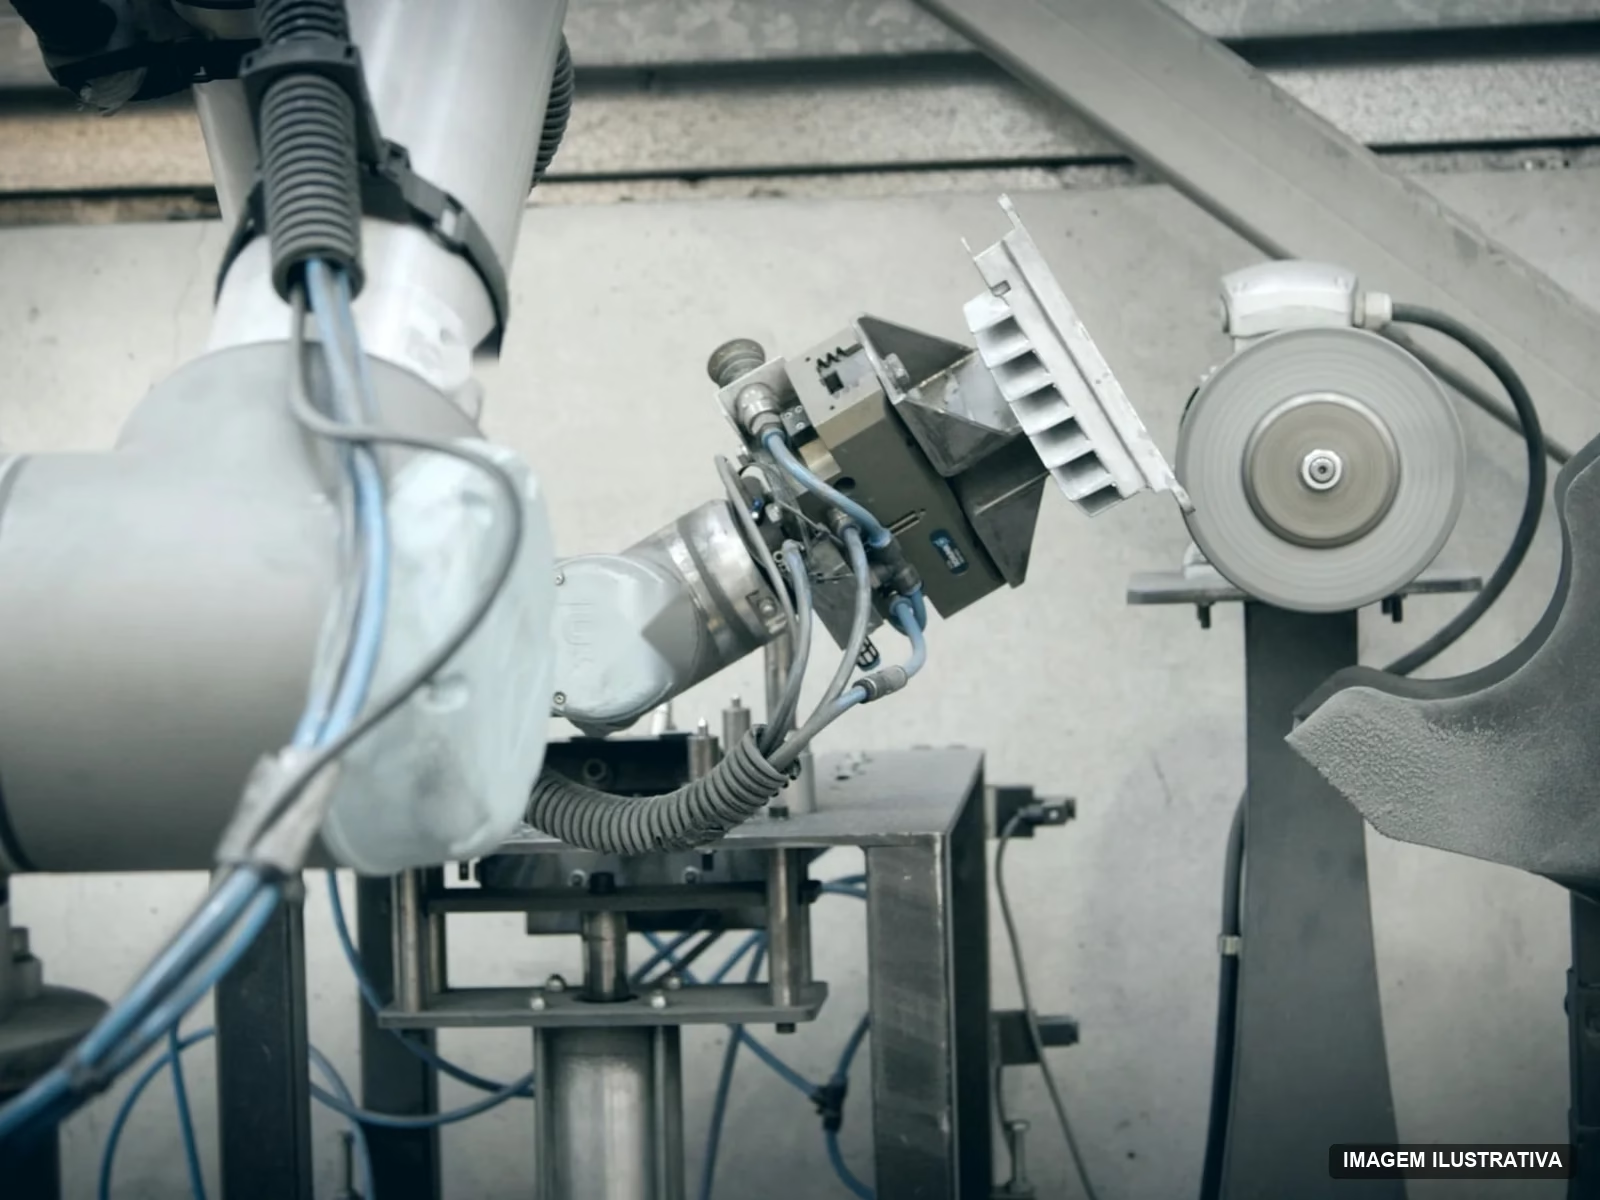
Rebarbação, desbaste, chanfro e furação leve com força e trajetória controladas.
Inspeção de qualidade
Câmera, sensor ou apalpador levados a cada ponto da peça, com registro por peça.
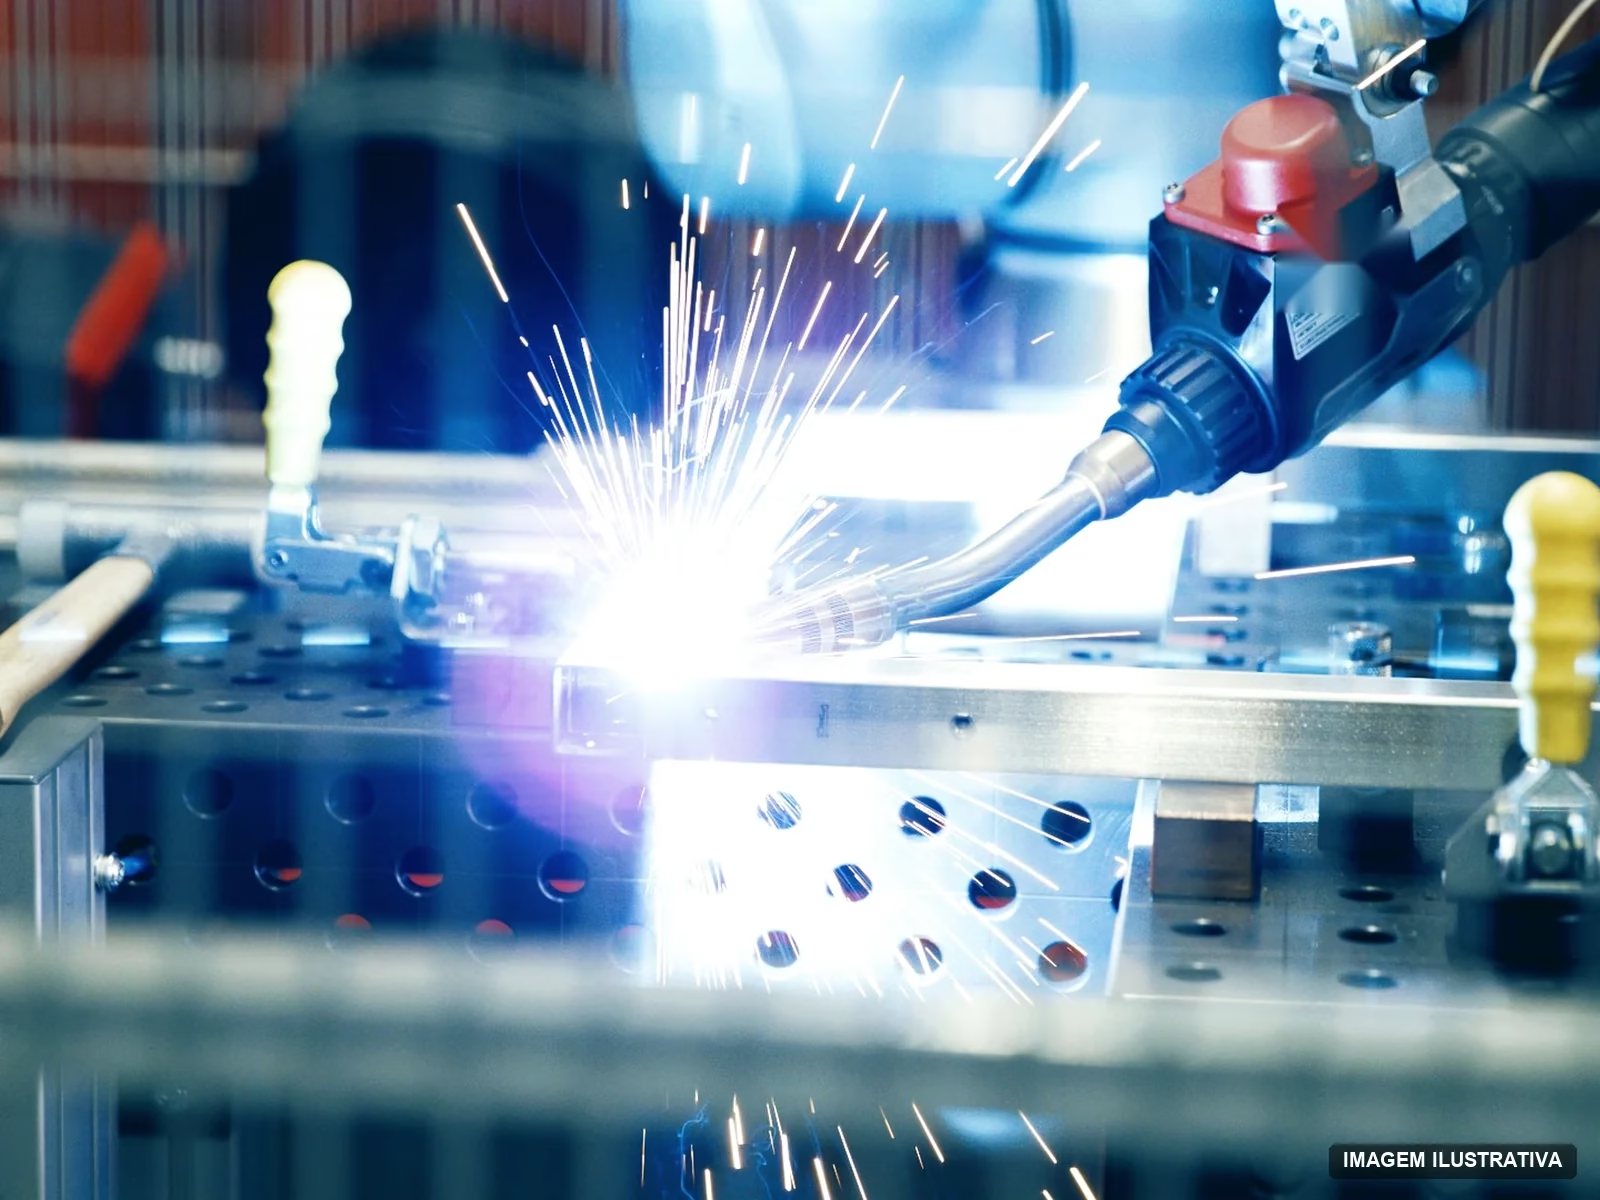
Soldagem a arco
Solda MIG/MAG e TIG em lotes pequenos e médios, programada pelo próprio soldador.
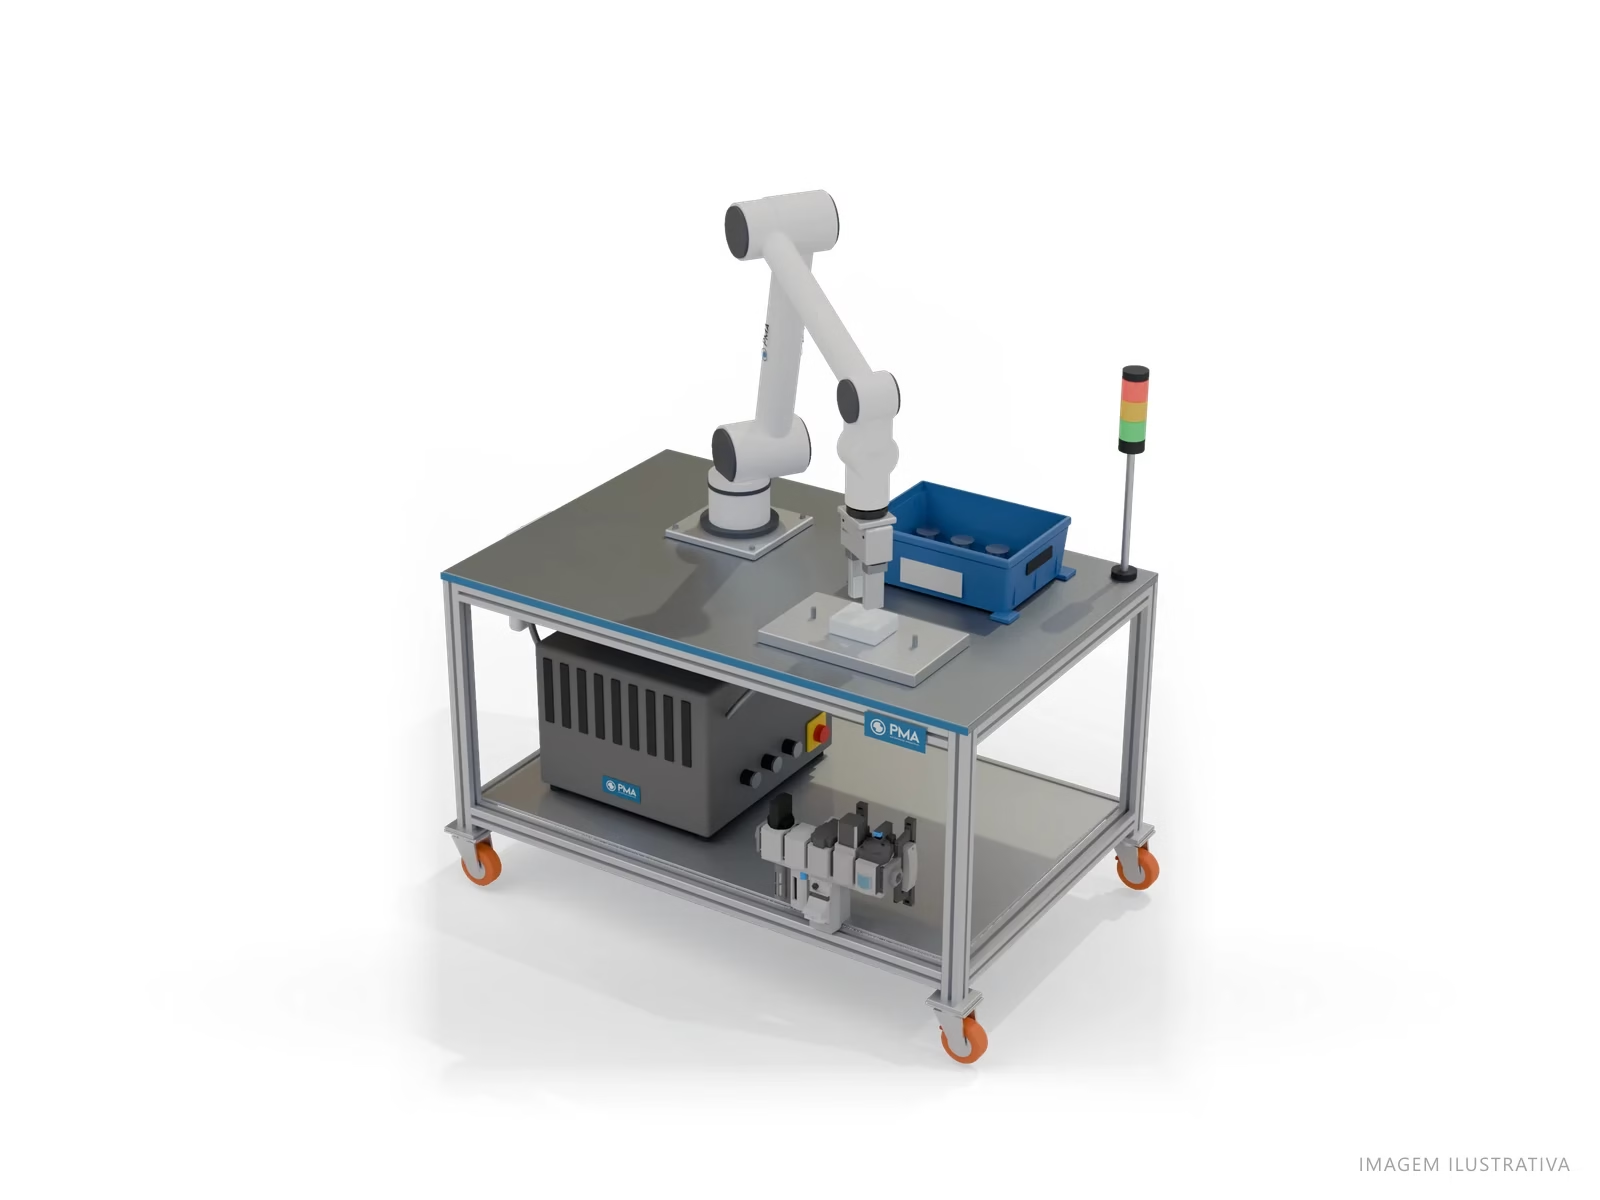
Manuseio de materiais
Pick and place, embalagem, transferência entre esteiras e alimentação de linha.
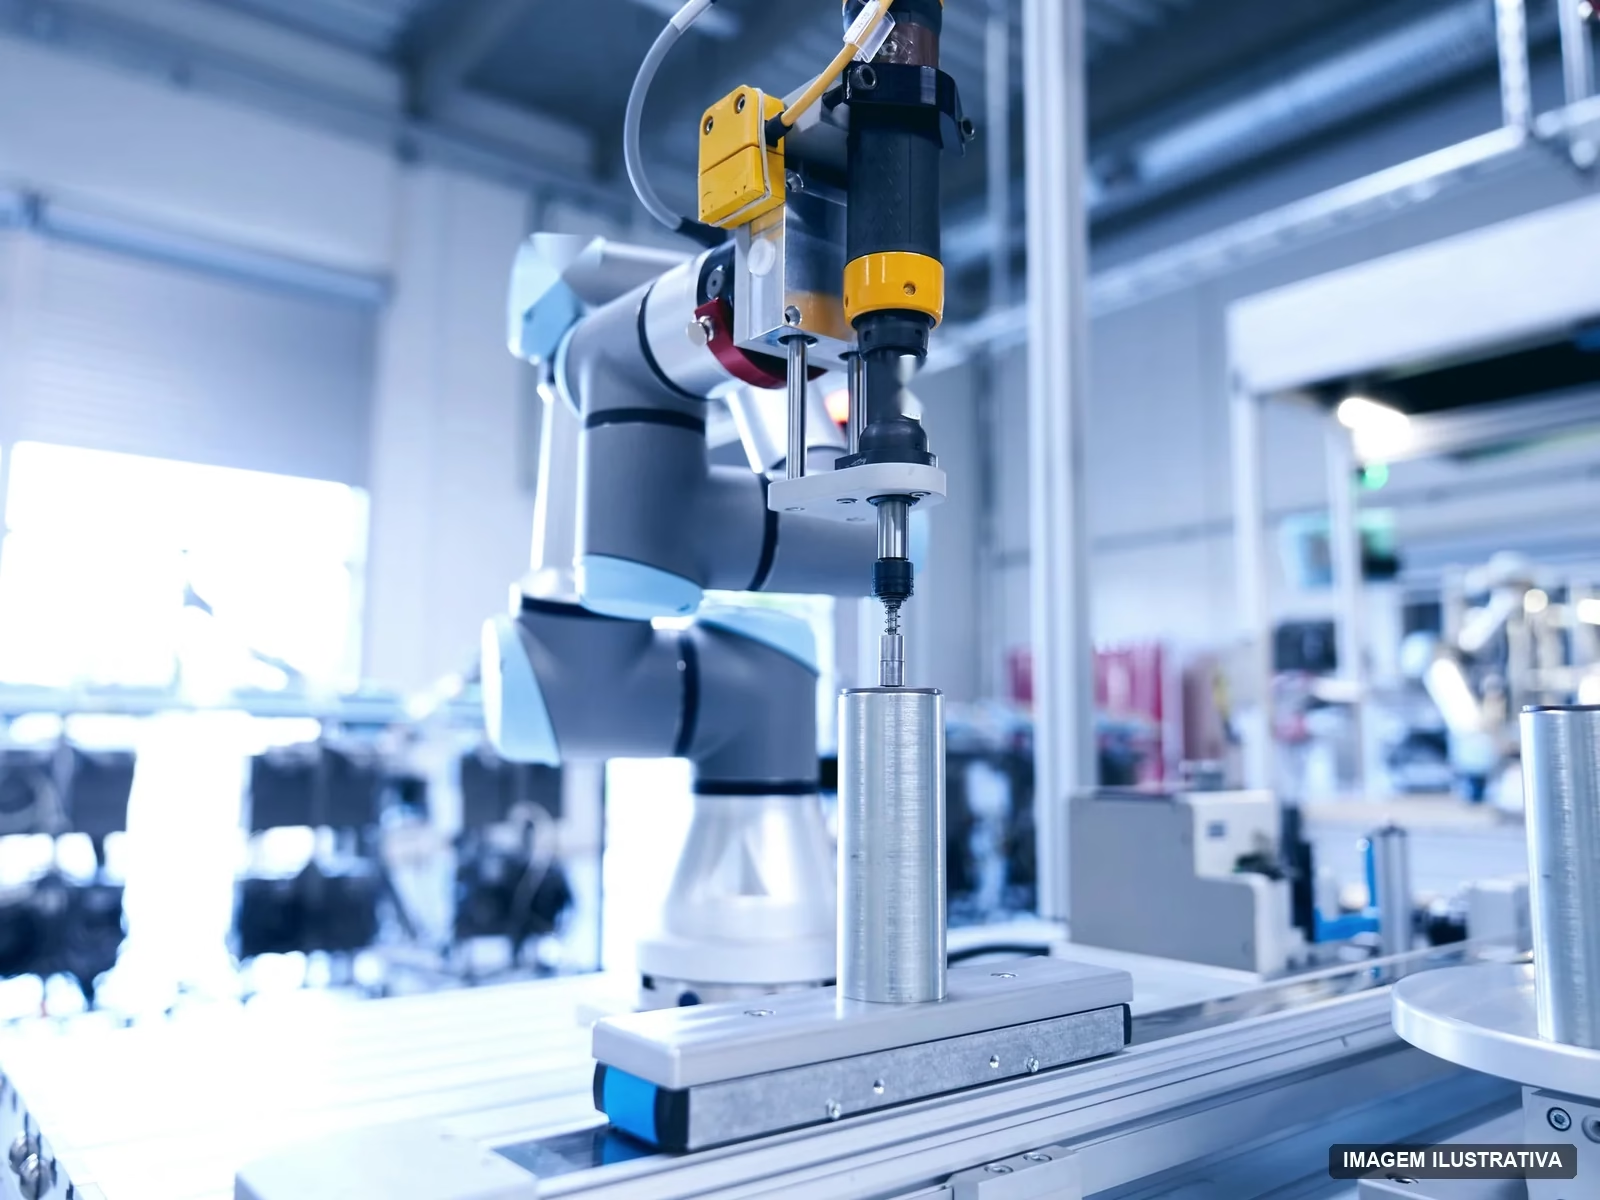
Montagem
Aparafusamento, inserção, encaixe e prensagem com precisão e registro por peça.
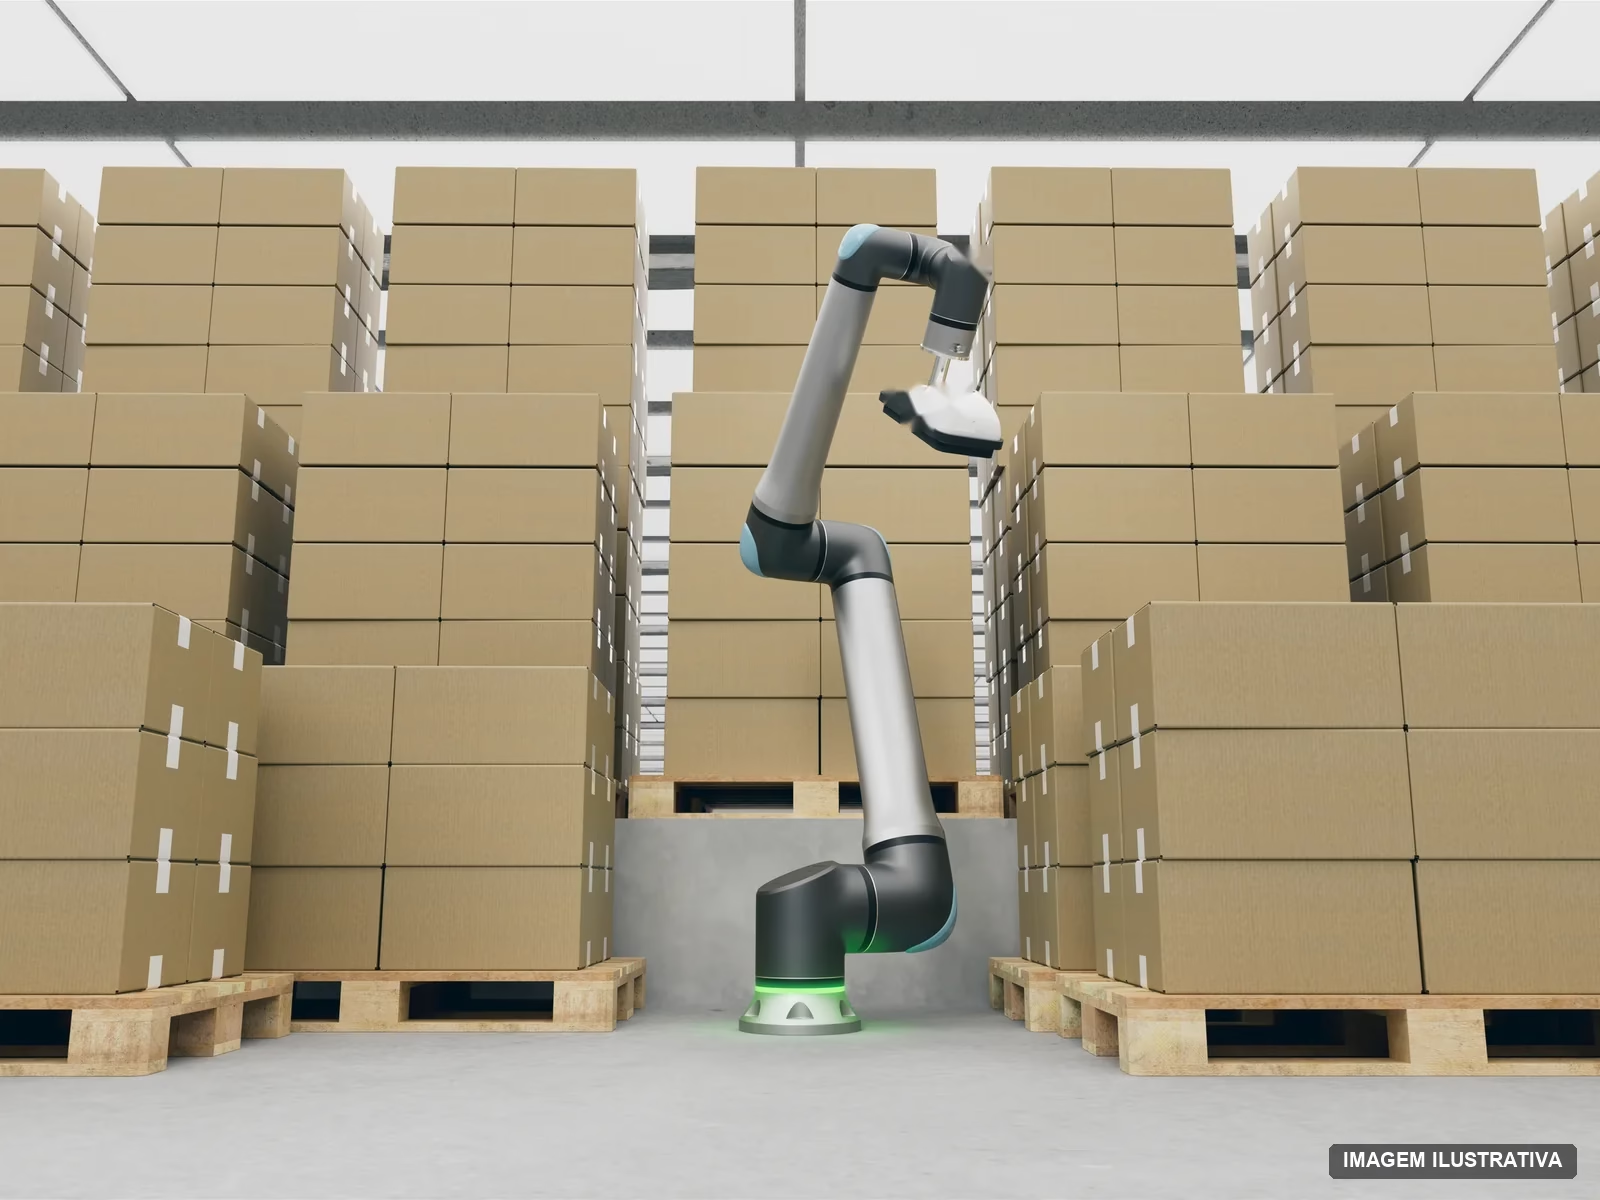
Paletização
Fim de linha compacto, com dois pallets e troca sem parar a produção.
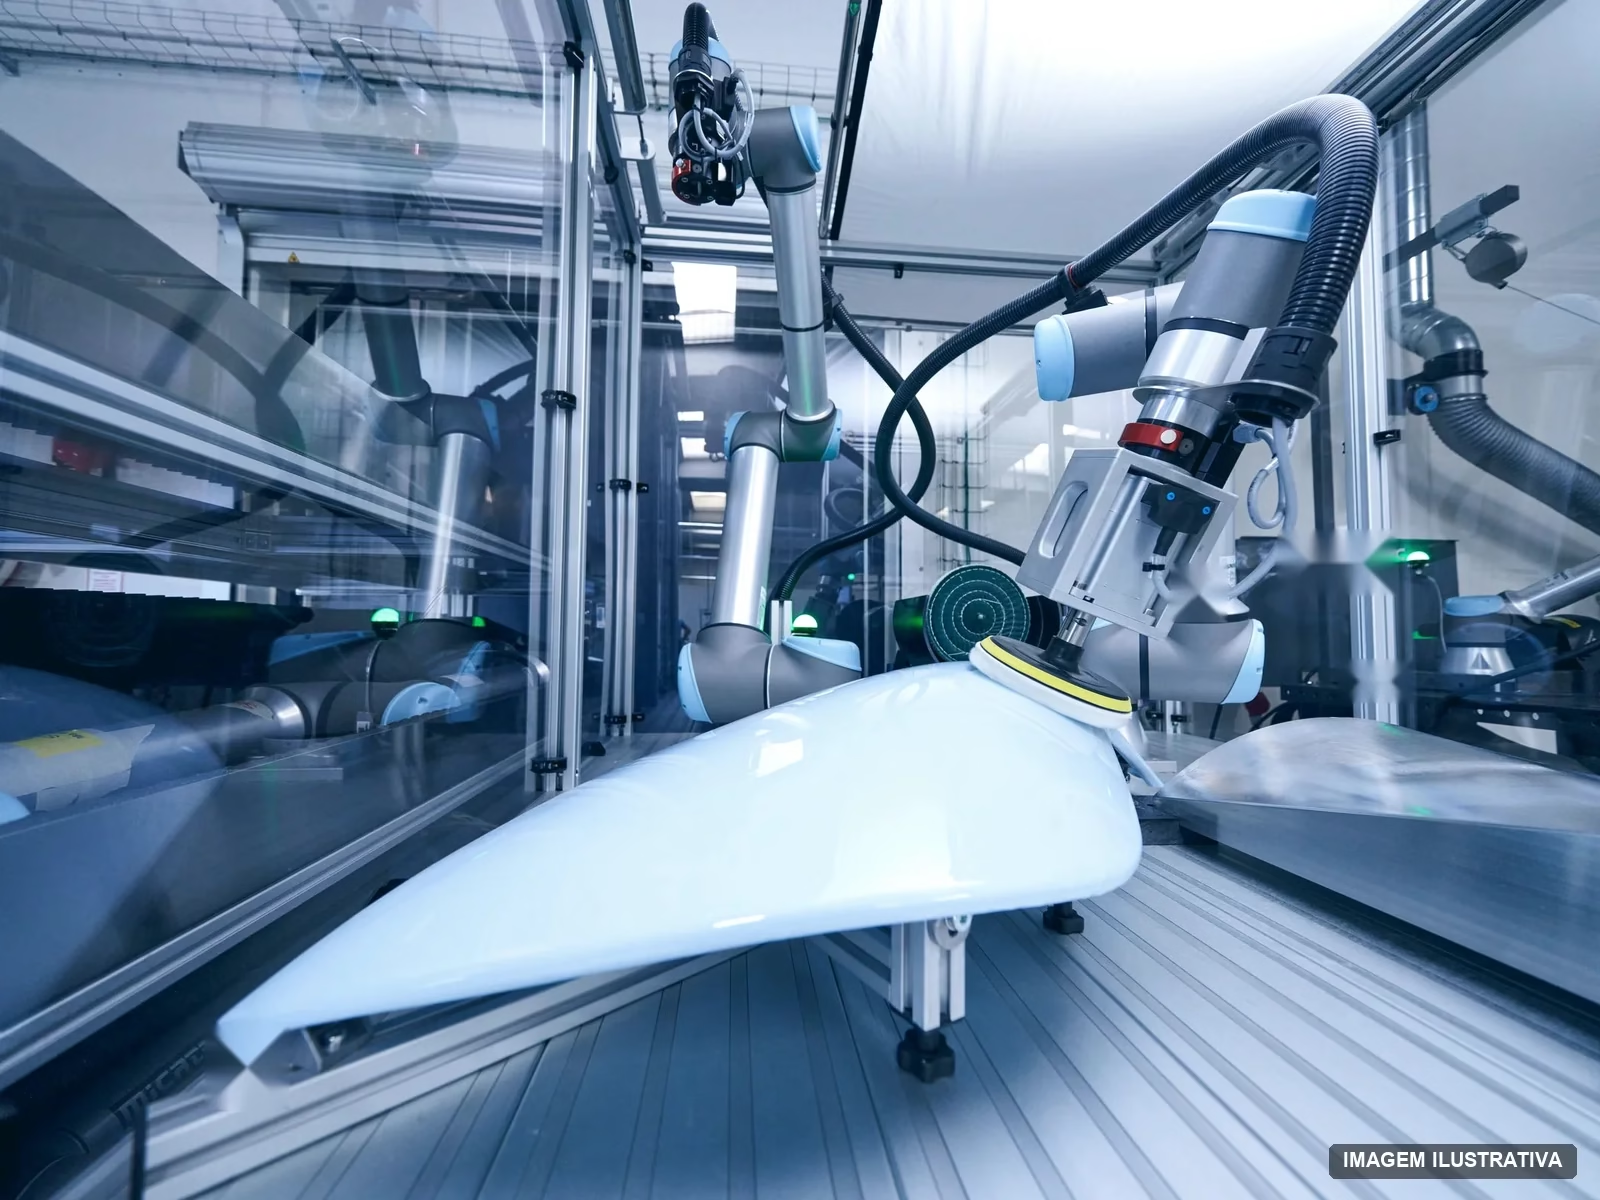
Lixamento e polimento
Acabamento uniforme com força de contato controlada e troca automática de lixa.
Conheça nossos serviços da divisão Robótica


CONTATO
Conte a aplicação que você quer automatizar
Peça, processo, cadência e prazo. Um engenheiro da PMA analisa e retorna com a solução recomendada.